
Mise à jour : 4 novembre 2026
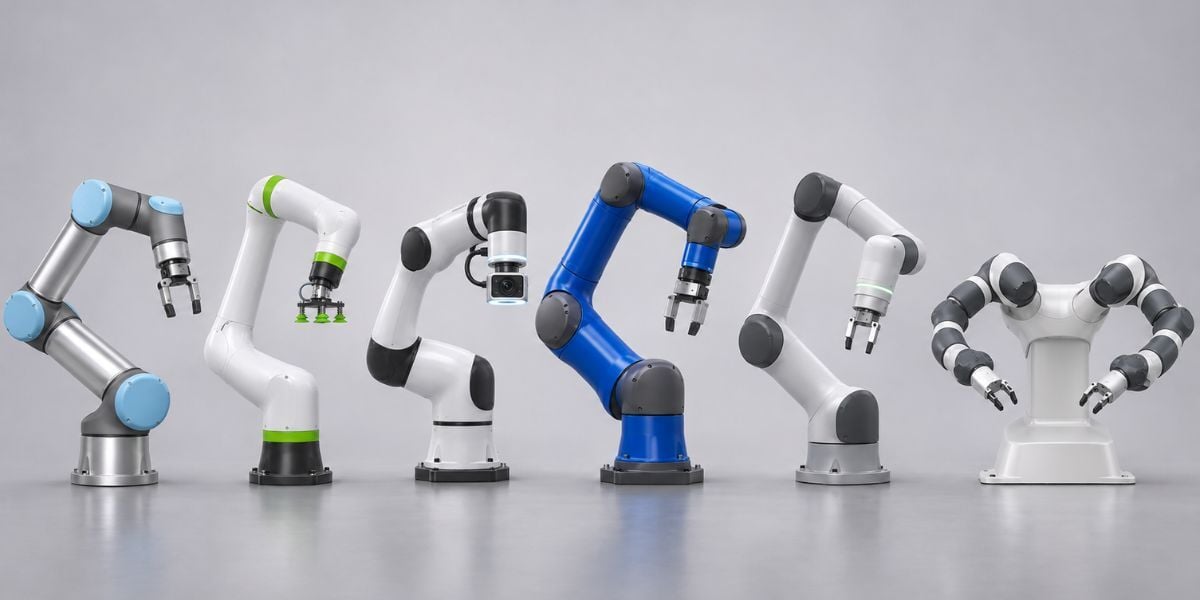
Un robot collaboratif peut automatiser l’assemblage, l’alimentation d’une machine, le soudage ou la palettisation. Mais deux cobots ayant une charge utile semblable ne répondront pas nécessairement au même besoin.
Pour choisir un modèle, il faut examiner la pièce, l’outil, la portée nécessaire, la cadence et l’environnement de travail. Ce comparatif présente une sélection de robots Universal Robots, FANUC, OMRON, Yaskawa et ABB, avec leurs caractéristiques publiées et des exemples d’applications à évaluer.
Comment lire ce comparatif
La charge utile doit couvrir la pièce, le préhenseur et les accessoires portés. Les applications proposées sont des exemples de projets possibles : leur faisabilité dépend de l’outillage, du procédé, de la programmation et de l’analyse de risques. Elles ne constituent pas des usages exclusifs à chaque modèle.
Les portées reprennent les définitions des fabricants. ABB distingue notamment le poignet et la bride; les valeurs GoFa et PoWa ci-dessous sont mesurées à la bride. Yaskawa publie ici une portée horizontale. Une simulation reste nécessaire pour valider l’accès réel aux pièces.
Tableaux comparatifs des robots collaboratifs
Universal Robots
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| UR3e (CB5) / UR3e-540 (CB7) | 3 | 500 / 540 | Assemblage léger, vissage, pick N place |
| UR7e (CB5) / UR7e-920 (CB7) | 7,5 | 850 / 920 | Assemblage, inspection, alimentation de machines |
| UR12e / UR12e-1300 | 12,5 | 1 300 | Alimentation CNC, manutention, conditionnement |
| UR16e | 16 | 900 | Manutention de pièces, alimentation de machines |
| UR10g-1750 | 8; jusqu’à 10¹ | 1 750 | Soudage, prise et dépose à grande portée |
| UR17g-1300 | 15; jusqu’à 17,5¹ | 1 300 | Manutention, alimentation de machines, conditionnement |
| UR18g-950 | 18 | 950 | Alimentation de machines, manutention de pièces lourdes |
| UR20 / UR20-1750 | 20; jusqu’à 25¹ | 1 750 | Palettisation, soudage, manutention |
| UR30 / UR30-1300 | 30; jusqu’à 35¹ | 1 300 | Palettisation de charges lourdes, alimentation de machines |
Source : Universal Robots — données du fabricant.
Les variantes CB5 et CB7 sont distinguées pour éviter de mélanger les portées. Universal Robots utilise désormais les noms UR7e et UR12e pour les gammes auparavant connues sous UR5e et UR10e. La gamme g-Series succède aux UR8 Long, UR15 et UR18.
Les capacités d’un robot existant doivent être vérifiées dans sa propre documentation. Voir les explications du fabricant.
FANUC — série CRX
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| CRX-3iA | 3 | 692 | Assemblage léger, prise et dépose, soudage avec équipement adapté |
| CRX-5iA | 5 | 994 | Assemblage, inspection, pick N place, application de colle |
| CRX-10iA | 10 | 1 249 | Alimentation de machines, assemblage, soudage |
| CRX-10iA/L | 10 | 1 418 | Soudage, manutention, alimentation de machines |
| CRX-20iA/L | 20 | 1 418 | Manutention, alimentation CNC, palettisation |
| CRX-30iA | 30 / 25² | 1 756 / 1 889² | Palettisation, manutention de charges lourdes |
Source : FANUC — brochure CRX 2026.
OMRON — série TM S
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| TM5S | 5 | 900 | Assemblage, inspection, pick N place |
| TM6S | 6 | 1 800 | Manutention légère à grande portée, alimentation multiposte |
| TM7S | 7 | 700 | Assemblage compact, tests, manipulation de composants |
| TM12S | 12 | 1 300 | Alimentation de machines, conditionnement, manutention |
| TM14S | 14 | 1 100 | Manutention, conditionnement, alimentation de machines |
| TM20S | 20 | 1 300 | Manutention lourde, conditionnement, palettisation compacte |
| TM25S | 25³ | 1 902 | Palettisation, manipulation de grandes pièces |
| TM30S | 30³ | 1 702 | Palettisation et dépalettisation de charges lourdes |
Source : OMRON — série TM S.
Yaskawa Motoman — série HC
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| HC10DTP | 10 | 1 200⁴ | Assemblage, alimentation de machines, pick N place |
| HC20DTP | 20 | 1 700⁴ | Manutention, palettisation, alimentation de machines |
| HC30PL | 30 | 1 700⁴ | Palettisation, conditionnement, manutention |
Source : Yaskawa Motoman — série HC.
ABB — GoFa et YuMi
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| GoFa 5 | 5 | 1 050⁵ | Assemblage, vissage, manipulation de petites pièces |
| GoFa 10 | 10; jusqu’à 12⁶ | 1 620⁵ | Soudage, alimentation de machines, palettisation |
| GoFa 12 | 12; jusqu’à 14⁶ | 1 370⁵ | Manutention, alimentation de machines, soudage |
| YuMi IRB 14000 — deux bras | 0,5 par bras | 559 par bras | Assemblage de petites pièces, manipulation de composants |
| YuMi IRB 14050 — un bras | 0,5 | 559 | Assemblage léger, alimentation de postes, petites pièces |
Sources : ABB GoFa, YuMi deux bras et YuMi un bras.
L’ancienne gamme SWIFTI n’est pas détaillée dans cette sélection.
ABB — PoWa
| Modèle | Charge utile (kg) | Portée publiée (mm) | Principaux types d’applications — exemples |
|---|---|---|---|
| PoWa 7 | 7 | 1 050⁵ | Assemblage, vissage, pick N place |
| PoWa 10 | 10 | 1 670⁵ | Soudage, alimentation de machines, manutention |
| PoWa 13 | 13 | 1 490⁵ | Manutention, soudage, application de colle |
| PoWa 16 | 16 | 2 100⁵ | Soudage à grande portée, manutention, palettisation |
| PoWa 20 | 20 | 1 820⁵ | Palettisation, alimentation de machines, manutention |
| PoWa 30 | 30 | 1 500⁵ | Palettisation, manutention de charges lourdes |
Source : ABB — PoWa.
Conditions à retenir
- Universal Robots : les capacités étendues sont soumises aux conditions du fabricant, à la configuration et au logiciel compatibles. Elles ne s’appliquent pas automatiquement à toutes les trajectoires.
- FANUC CRX-30iA : 30 kg avec une portée de 1 756 mm; le mode 25 kg permet l’enveloppe étendue à 1 889 mm.
- OMRON : les tableaux présentent les valeurs nominales. Le fabricant annonce aussi PalletBoost 5, jusqu’à 30 kg pour le TM25S et 35 kg pour le TM30S, sur des mouvements de palettisation admissibles.
- Yaskawa : portée horizontale publiée pour les versions DTP/PL indiquées. Ne pas la confondre avec les valeurs d’autres générations HC.
- ABB : portée à la bride pour GoFa et PoWa. Par exemple, le GoFa 5 est annoncé à 950 mm au poignet et à 1 050 mm à la bride.
- GoFa 10 et GoFa 12 : capacités accrues respectives à 12 kg et à 14 kg en configuration « poignet vers le bas », selon ABB.
Les critères à vérifier avant de choisir un cobot
1. La charge complète, pas seulement le poids de la pièce
Une pièce de 8 kg manipulée avec un préhenseur de 3 kg représente déjà 11 kg, avant les autres accessoires. Il faut aussi vérifier le centre de gravité, les couples admissibles et les efforts du procédé.
2. La portée utile dans votre cellule
La portée maximale ne garantit pas l’accès à toutes les positions avec la bonne orientation. Pour une CNC, il faut atteindre le montage sans collision. Pour une palette, il faut couvrir les coins et la hauteur de la pile avec l’outil et la charge.
3. Le temps de cycle et les changements de production
Un bras peut convenir à la charge et à la portée sans atteindre la cadence demandée. La vitesse autorisée près des opérateurs, les déplacements, le préhenseur et les changements de pièces influencent la production réelle.
4. Le procédé et les équipements complémentaires
Le soudage demande notamment une source adaptée, une torche, des gabarits et une gestion des fumées. L’inspection nécessite une caméra, un éclairage et une méthode de validation. Le choix du robot doit donc s’inscrire dans la conception de la cellule complète.
5. La sécurité de l’application
Un cobot ne rend pas automatiquement une cellule collaborative. Une pièce coupante, une torche ou un risque de coincement peut exiger des protections supplémentaires. L’analyse de risques détermine les mesures nécessaires et les conditions d’exploitation.
Quel robot collaboratif choisir pour votre application?
Assemblage et pick N place : commencer par le poids total, la taille des composants, l’accès aux postes et la précision requise.
Alimentation CNC : vérifier l’ouverture de la machine, la portée vers le montage, la gestion des copeaux et les interfaces de communication.
Soudage : considérer l’accès aux joints, la stabilité des pièces, les changements de séries et la qualité recherchée. Découvrez les solutions de robots soudeurs collaboratifs de Revtech.
Palettisation : valider le poids des boîtes avec l’outil, la hauteur des palettes et le nombre de prises par minute. Pour les produits variables, explorez la palettisation mixte et la dépalettisation robotisée.
Faites évaluer votre application de robotique collaborative
Le bon cobot est celui qui répond aux contraintes de votre production et peut être intégré dans une cellule fiable, sécuritaire et simple à exploiter. Revtech Systèmes vous accompagne dans l’analyse de votre besoin et l’intégration d’une solution robotique adaptée à votre usine.
Parlez-nous de votre application. Transmettez le poids et les dimensions de vos pièces, la cadence souhaitée et quelques photos ou une vidéo du poste pour démarrer l’évaluation.
Spécifications consultées le 4 novembre 2026. Sélection non exhaustive; les modèles, options et disponibilités locales doivent être confirmés pour chaque projet. Les noms proches ne garantissent pas des caractéristiques identiques entre générations.